

 es

 English
 русский


 Inicio / Noticias / Noticias de la industria / Motor de CC versus motor de engranajes: ¿cuál se adapta a su aplicación?
Motor de CC versus motor de engranajes: ¿cuál se adapta a su aplicación?
 2026.08.19
 Noticias de la industria
Un motor de CC estándar gira rápido pero produce un par bajo, mientras que un motorreductor combina ese mismo motor de CC con una caja de cambios para intercambiar velocidad por torque . Si su aplicación necesita levantar, tirar o girar algo bajo carga a bajas RPM, un motorreductor es casi siempre la mejor opción. Si necesita una rotación de alta velocidad con cargas livianas, como un ventilador de refrigeración, un motor de CC simple funciona bien y cuesta menos.
La confusión entre estos dos no se trata realmente de cuál es "mejor". Se trata de adaptar la potencia del motor a las demandas mecánicas del trabajo. A continuación se muestra un desglose práctico de en qué se diferencian, dónde encaja cada uno y cómo dimensionar un motorreductor pequeño correctamente la primera vez.
Lo que realmente separa un motor de CC de un motor de engranajes
Un motor de CC convierte la energía eléctrica en movimiento de rotación directamente. Su eje de salida gira a cualquier velocidad que produzcan el devanado interno y el voltaje del motor, a menudo 3.000 a 12.000 RPM Para pequeños motores industriales y de hobby. Es rápido, pero el par en el eje es bajo porque no implica ninguna ventaja mecánica.
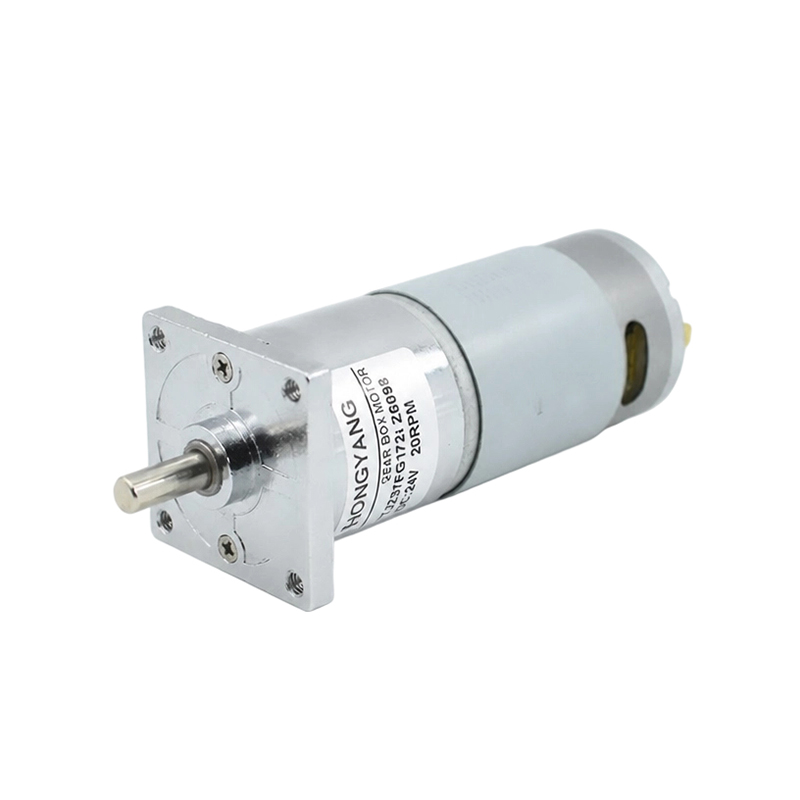
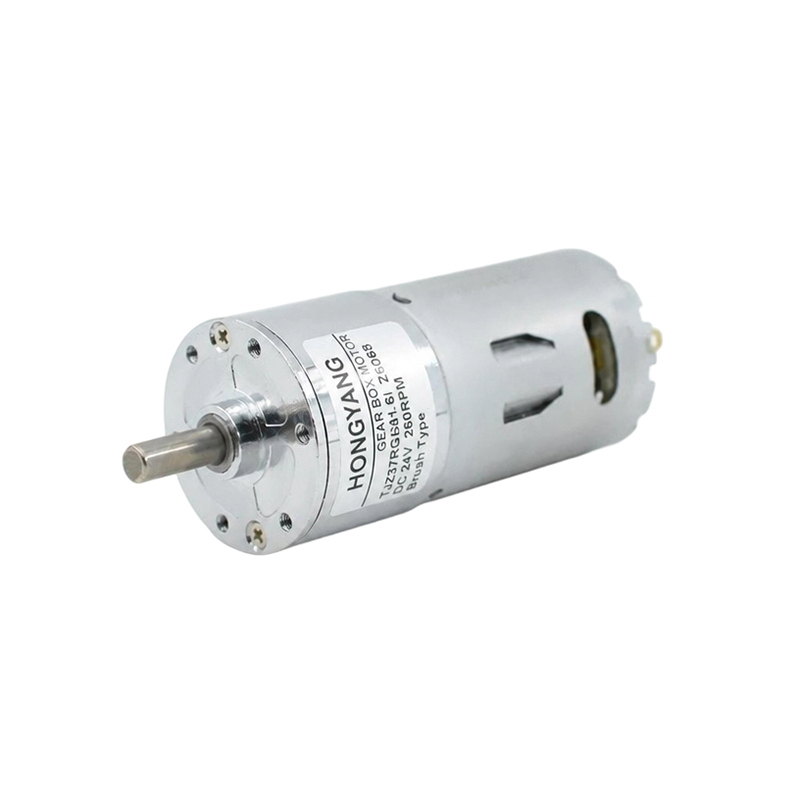
Un motor de engranajes toma ese mismo eje giratorio y lo hace pasar a través de un tren de engranajes (engranajes rectos, engranajes planetarios o engranajes helicoidales) antes de que la salida llegue al eje final. Cada etapa de engranaje reduce la velocidad y multiplica el par proporcionalmente. Un motor que gira naturalmente a 10.000 RPM podría salir de una caja de cambios 100:1 a sólo 100 RPM, pero con aproximadamente 100 veces más par (menos las pérdidas mecánicas, normalmente del 10 al 20%).
Por qué esta compensación es importante en la práctica
El torque es lo que realmente realiza el trabajo mecánico: girar una rueda contra la fricción, levantar una puerta o impulsar una cinta transportadora. Un motor de CC desnudo que gira a altas RPM con un par bajo se detendrá en el instante en que encuentre una resistencia real. Reducir la velocidad es lo que hace que ese mismo motor sea capaz de mover algo con masa y carga detrás.
Comparación lado a lado de especificaciones clave
La siguiente tabla muestra los rangos de rendimiento típicos para un motor pequeño de 12 V CC en comparación con el mismo motor equipado con una caja de cambios.
| Especificación | Motor CC estándar | Motor de engranaje pequeño |
|---|---|---|
| Velocidad sin carga | 8.000-10.000 RPM | 80-150 RPM |
| Par de parada | 0,5-1,5 kg·cm | 30-80 kg·cm |
| Eficiencia típica | 75-85% | 60-75% |
| Tamaño físico | Compacto | Más largo (se agregó caja de cambios) |
| Costo unitario | inferior | 20-60% más alto |
Tenga en cuenta que La eficiencia cae a medida que aumenta la relación de transmisión. , ya que cada etapa de engranaje adicional produce pérdidas por fricción. Una caja de cambios 10:1 puede conservar una eficiencia del 85%, mientras que una caja de cambios planetaria de 300:1 puede caer al 50-60%.
Cuando un motor de CC simple es la opción correcta
Omita la caja de cambios cuando la aplicación necesite más velocidad que fuerza y la carga sea liviana o ya gire libremente. Los casos de uso comunes incluyen:
- Ventiladores y sopladores de refrigeración donde el objetivo es el flujo de aire, no el par
- Pequeños drones y hélices de vehículos RC
- Motores de vibración en teléfonos y wearables
- Husillos de alta velocidad para herramientas como cortadores rotativos o taladros
- Aplicaciones que ya utilizan engranajes externos o correas en otras partes del sistema
En estos casos, añadir una caja de cambios sólo aumenta el coste, el tamaño y las pérdidas mecánicas sin ningún beneficio real.
Cuando un motor de engranajes pequeño vale el costo adicional
Un motor de engranajes pequeño obtiene un precio más alto siempre que la carga resiste el movimiento, lo que significa que se necesita una fuerza real para iniciar o mantener el movimiento. Los escenarios típicos incluyen:
- Brazos robóticos y actuadores que necesitan levantar o mantener una posición fija bajo carga.
- Sistemas de automatización de puertas y ventanas, incluidos abridores de portones.
- Sistemas transportadores que mueven el producto contra la fricción.
- Gimbals de cámara y mecanismos de giro e inclinación que requieren movimientos lentos y precisos
- Máquinas expendedoras y mecanismos dispensadores.
- Sillas de ruedas y dispositivos de movilidad que funcionan con baterías
Un ejemplo de tamaño del mundo real
Considere una pequeña articulación de brazo robótico que necesita levantar una carga de 500 g en un radio de 5 cm. Eso requiere aproximadamente 25 kg·cm de par en la articulación. Un motor CC desnudo que produce 1 kg·cm de par de calado simplemente no puede hacer esto: se pararía inmediatamente. Combinar ese mismo motor con una caja de cambios 30:1 genera un par utilizable de alrededor de 25-27 kg·cm (lo que representa una pérdida mecánica del 15%), que está justo dentro del rango. Este es el cálculo que separa una estructura que funciona de un motor quemado.
Cómo elegir la relación de transmisión adecuada
Elegir una relación de transmisión no es una conjetura: se deriva directamente de sus requisitos de torsión y velocidad. Utilice este proceso básico:
- Calcule el par necesario en el eje de salida según el peso de la carga y la distancia del brazo de palanca.
- Verifique el par de parada del motor base y la velocidad sin carga en su hoja de datos
- Divida el par requerido por el par nominal del motor para estimar la relación de transmisión mínima necesaria.
- Agregue un margen de seguridad del 20 al 30 % para tener en cuenta las pérdidas de la caja de cambios y evitar hacer funcionar el motor en condiciones de calado.
- Confirme que la velocidad de salida resultante aún satisface las necesidades de sincronización de su aplicación
Hacer funcionar un motor demasiado cerca de su par de parada continuamente provoca sobrecalentamiento y fallas prematuras. La mayoría de los diseños de motores de engranajes pequeños funcionan mejor cuando funcionan al 50-70 % del par de parada nominal. , dejando margen para la variación de carga.
Errores comunes al elegir entre los dos
Algunos errores recurrentes aparecen en el bricolaje e incluso en algunos diseños comerciales:
- Seleccionar un motor basándose únicamente en el voltaje y las RPM, ignorando por completo los requisitos de torque
- Asumir una relación de transmisión más alta siempre es más seguro: una reducción excesiva desperdicia eficiencia y agrega tamaño y costo innecesarios
- Pasar por alto el juego en cajas de engranajes más baratas, lo que provoca imprecisión en el posicionamiento en aplicaciones de precisión
- Ignorar el ciclo de trabajo: un motorreductor clasificado para uso intermitente se sobrecalentará si funciona continuamente
Verificar la hoja de datos del fabricante tanto para el par de parada como para el par continuo evita la mayoría de estos problemas antes de finalizar el diseño.


Noticias

Enlaces rápidos
 Inicio
Sobre nosotros
Producto


Derecho de Autor © Yuyao Hongyang Micromotor Co., Ltd. Todos los derechos reservados.

